
QGroundControl
详情介绍
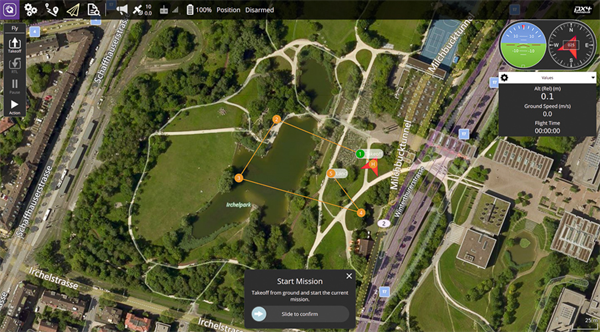
QGroundControl是一款开源的地面站软件,也可以直接叫QGC地面站,用于与自动驾驶飞行器(如无人机)进行通信、控制和监视。它提供了一个直观的用户界面,允许用户通过计算机或移动设备与飞行器进行连接,并实时获取飞行器的状态信息和传感器数据。
QGroundControl还具有丰富的功能,包括飞行计划编辑、飞行参数设置、航点导航、遥控器校准、实时视频传输等。用户可以通过QGroundControl来监控飞行器的状态,进行飞行任务的计划和控制,以及查看传感器数据和航迹记录。此外,QGroundControl还支持与飞行器的遥控器、地面站设备和其他系统进行通信,可以与各种飞行控制硬件和自动驾驶系统兼容,有需要的小伙伴快快下载体验吧!
软件功能
1、可以在软件配置无人机,可以对设备的飞行方案配置。
2、提供地图功能,可以在软件直接查看地面站的信息。
3、可以通过这款软件将无人机拍摄的数据发送到地面站。
4、可以有更好接收数据,可以更好查看无人机传输的内容。
5、支持地图查看,可以将离线地图加载到软件查看航线。
6、支持放大地图,航拍的地图可以在软件放大查看。
7、支持对飞行的任务设置,可以通过本软件规划你的飞行任务。
8、QGroundControl可以在地图上显示当前飞行的速度,可以控制飞行路线。
9、支持返航设置,直接在软件上控制飞行器返航。
QGroundControl亮点
1、QGroundControl可以管理多台设备,可以连接到多台无人机。
2、支持静音所有音频输出,拍摄的内容可以选择静音。
3、支持每次飞行后保存遥测日志,将飞行数据自动保存。
4、即使飞机没有解锁也保存遥测日志。
5、QGroundControl使用起飞前检查清单。
6、支持配置虚拟游戏手柄,可以连接到你的手柄设备。
7、自动加载任务,可以将预设的飞行任务添加到软件。
8、支持下次启动时清除所有设置,更好重置新的飞行数据。
9、飞行器电池低于该电量时提示30%。
更新日志
v5.1.4版本
修复(PlanView):土地工具显示土地/替代土地,但为漫游器插入了 RTL
修复(Comms):在销毁时绝不让链路工作线程继续运行
修复(视频):强化延迟H.265录制
修复(视频):在录制前解析基本流
修复(AppSettings):当页面折叠为单个部分时,规范化部分选择
修复(AppSettings):隐藏不可用部分
修复(APM):当电机PWM参数缺失时跳过ESC组件
修复(设置):通过未翻译的页面键导航设置页面
修复(VehicleSetup):使用未翻译的章节ID进行章节过滤
修复(PlanView):移除待处理的计划重命名,恢复“另存为...”功能,包括移动端
修复(APMFirmwarePlugin):为已就绪的车辆正确启动任务
修复(AppSettings):填充设置侧边栏
修复(PX4):从电源设置中移除死去的UAVCAN ESC枚举
修复(摇杆): 将实际更新频率与设置匹配
修复(UI):修正误导性的 PX4 调优和视频设置标签
修复(翻译): 在 zh_CN PIDTuning 消息中保留 %1 占位符
修复(FlyView):使用原始米数作为前进飞行到悬停半径
修复(PX4FirmwarePlugin):在 PX4 v1.17+ 中通过 PD_GRIPPER_TYPE 检测夹爪
修复(MissionController):修正反向飞行路径段缓存重用条件


 赣公网安备 36010602000087号
